
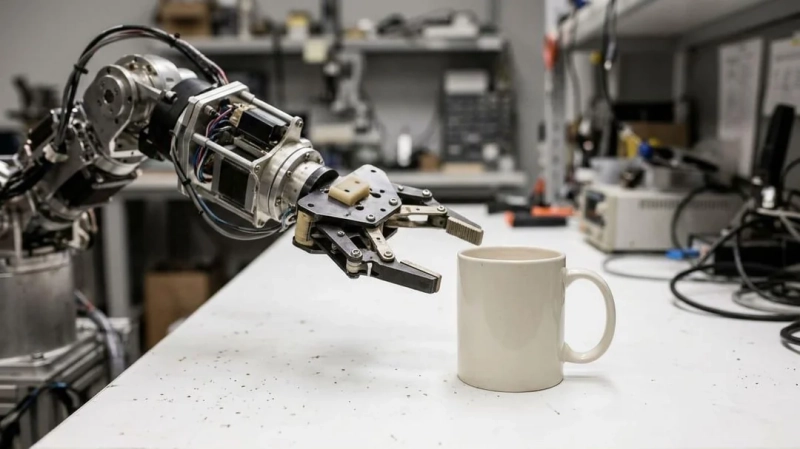
Следующая волна искусственного интеллекта — не про улучшенных чат-ботов, а про машины, которые понимают, как устроен физический мир. «Мировые модели» — новый класс систем искусственного интеллекта, симулирующих реальную физику в трёхмерном пространстве, — быстро переходят из лабораторий в производственных роботов и беспилотные автомобили. В отличие от больших языковых моделей, предсказывающих следующее слово, мировые модели предсказывают, что произойдёт, когда рука робота толкнёт чашку или машина повернёт налево на скорости 64 километра в час.
По сути мировые модели — это системы, которые строят внутренние симуляции поведения физического мира. Покажите одной видео, как мяч скатывается со стола, и она усвоит не только что произошло, но и почему — гравитацию, импульс, физику столкновения. Это понимание затем переносится на новые сценарии, которых система никогда не видела. Разница — как между системой, которая может описать аварию, и той, которая может её предсказать и избежать.
Технология работает за счёт обучения нейросетей на огромных наборах данных о физических взаимодействиях — миллионах часов видео о том, как объекты движутся, сталкиваются, балансируют и ломаются. Система учится предсказывать следующий кадр, понимая лежащую в основе физику, а не просто сопоставляя пиксели. Когда робот с мировой моделью тянется к кофейной кружке, он прогоняет внутренние симуляции разных углов захвата и уровней усилия, предсказывая, какой подход не опрокинет кружку.
Беспилотные автомобили — второе большое поле борьбы за мировые модели. Сегодняшние системы автономного вождения сильно полагаются на заранее размеченные маршруты и реактивные решения. Мировые модели обещают больше: способность предсказывать, как другие машины, пешеходы и велосипедисты поведут себя через секунды, на основе физики и усвоенных моделей человеческого движения. Машина, которая может за миллисекунды просчитать сценарий «что если я сейчас перестроюсь» в десятках вариантов, принимает принципиально иные решения, чем та, что реагирует только на данные датчиков.
Бум финансирования в робототехнике говорит об ожиданиях отрасли. Bedrock Robotics привлекла 600 миллионов долларов при оценке 4,1 миллиарда — под автономные экскаваторы. Eka Robotics достигла оценки 1,45 миллиарда с роботизированной рукой, которая осваивает манипуляции с объектами с помощью того, что очень похоже на технологию мировых моделей, даже если её так не называют.
Но у мировых моделей есть реальные технические препятствия. Их обучение требует на порядки больше вычислений, чем у языковых моделей, потому что в физической реальности больше переменных, чем в тексте. Разговор следует грамматическим правилам; робот на складе, лавирующий среди людей, погрузчиков и неустойчивых коробок, имеет дело с бесконечными крайними случаями. Модели также плохо справляются с переносом из симуляции в реальность: симуляции, идеально работающие в виртуальной среде, отказывают, когда робот сталкивается с настоящим трением, изменением освещения или неожиданными препятствиями.
Вычислительные запросы ошеломляют. Если GPT-4 обучалась на текстах, измеряемых терабайтами, мировым моделям нужны петабайты визуальных и сенсорных данных, чтобы достичь сопоставимой надёжности. Поэтому большинство нынешних реализаций сосредоточены на узких задачах — робот учится складывать бельё, а не выполнять общие домашние дела. До универсального физического интеллекта остаются годы, хотя темп прогресса ускоряется.
Некоторые исследователи идут гибридным путём, сочетая мировые модели с традиционными системами управления роботами. Мировая модель отвечает за планирование верхнего уровня и предсказание, а классические алгоритмы — за мгновенное управление моторикой. Это можно представить так: система решает «мне нужно взять эту коробку и передвинуть её на метр влево», а старый код отвечает за точные движения пальцев и баланс.
Технология поднимает и новые вопросы безопасности, которых не было у языковых моделей. Чат-бот, который галлюцинирует, может дать плохой совет; робот с неисправной мировой моделью может решить, что безопасно поднимает 90 килограммов, когда полка выдерживает только 23. Ветераны отрасли отмечают, что робототехника ещё не пережила свой «момент ChatGPT», и ставки у мировых моделей куда выше, чем у генерации текста.
Несмотря на трудности, импульс нарастает быстро. Лаборатории ежемесячно публикуют новые архитектуры мировых моделей, каждая заявляет об очередном улучшении точности и эффективности. Модели всё лучше справляются с неопределённостью — понимают не только то, что, вероятно, произойдёт, но и сохраняют распределения вероятностей по множеству возможных исходов. Это критично для приложений, где важна безопасность и роботу нужно знать, когда он не уверен.
Сближение мировых моделей с другими достижениями искусственного интеллекта может ускорить их внедрение. Большие языковые модели теперь могут генерировать обучающие сценарии для мировых моделей, создавая синтетические данные, которые дешевле, чем сбор миллионов часов реального видео. Алгоритмы обучения с подкреплением используют мировые модели как симуляторы, позволяя роботам отрабатывать миллионы повторов виртуально, прежде чем касаться реального оборудования.
Кадровые решения вроде перехода Дага Филда в спин-офф Rivian Mind Robotics сигнализируют, что автомобильные ветераны видят, куда всё идёт: следующее поколение автономных систем будет думать физикой, а не только пикселями. Опыт Филда с запуском Tesla Model 3 и руководством электромобильным направлением Ford даёт именно тот производственный масштаб, который нужен робототехнике при переходе от демонстраций к развёртыванию.
Идёт гонка за создание первой по-настоящему универсальной мировой модели — такой, что понимает достаточно физики для переноса обучения между областями. Система, которая научилась манипулировать объектами на кухне, должна применять эти физические знания на складе или стройке. Пока никто до этого не дошёл, но траектория ясна.
Остаётся вопрос: если мировые модели требуют петабайтов данных и пока работают лишь в узких задачах, — что произойдёт раньше: они станут достаточно надёжными, чтобы роботы вышли из контролируемых цехов в обычные дома, или вычислительная стоимость и разрыв между симуляцией и реальностью надолго удержат их в пределах фабрик и демонстраций?
